Quiosco de retransmisión inalámbrica automatizada de contenido inmersivo
Retransmisión inalámbrica automática de un visor de RV
Raspberry Pi 4 con Android 13 y aplicación Unity
Quiosco a medida, de 150 a 700 €
Descripción
Implementación de hardware y software que permite la retransmisión inalámbrica automatizada de un contenido inmersivo.
Situación: los formadores tienen sistemáticamente problemas para retransmitir un visor de realidad virtual autónomo en clase o en el taller. En general, los visores requieren o bien un Google TV con internet, o bien un televisor conectado y una cuenta Meta / Pico configurada en el visor, además de la aplicación de un teléfono. La técnica no es insuperable, ya que un punto de acceso desde el teléfono del formador suele resolver el problema, pero la carga mental que conlleva impide al formador gestionar su clase con comodidad.
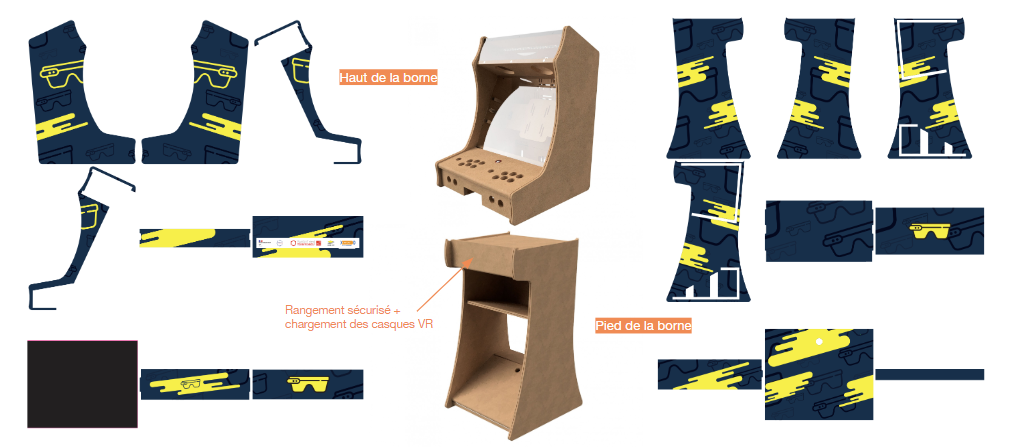
Propuesta: construir un quiosco configurable a medida (por tanto, con un coste de 150 a 700 €) con una pantalla de recuperación (pantalla 5:4, habitual en nuestros centros educativos) y un microcontrolador, para retransmitir la vista en realidad virtual de un usuario.
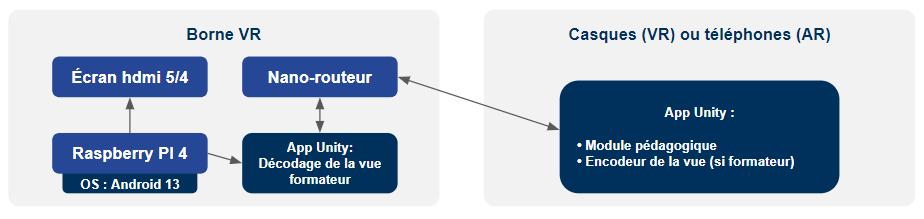
Funcionamiento: en el quiosco, una Raspberry Pi 4 con Android 13 ejecuta una aplicación Unity que decodifica la vista del formador y la muestra en la pantalla HDMI 5:4, mientras un nanorrouter asegura la conexión inalámbrica. En los visores (RV) o los teléfonos (RA), la aplicación Unity contiene el módulo pedagógico y, en el lado del formador, el codificador de la vista. La base del quiosco sirve de almacenamiento seguro y de estación de carga de los visores de RV.
Ventajas:
- Detección automática de un visor de RV
- Arranque automático: el quiosco se enchufa, se enciende y se configura solo en 1 minuto
- Coste reducido y adaptable a todos los presupuestos de los centros
- Instalación sencilla y portátil